CtRoFlow: Monocular Camera-to-Robot Pose Estimation via Conditioned 3D Flow Matching
Demo Videos for Online Robot Pose Reconstruction
Demo Videos for Zero-shot Online Robot Pose Reconstruction
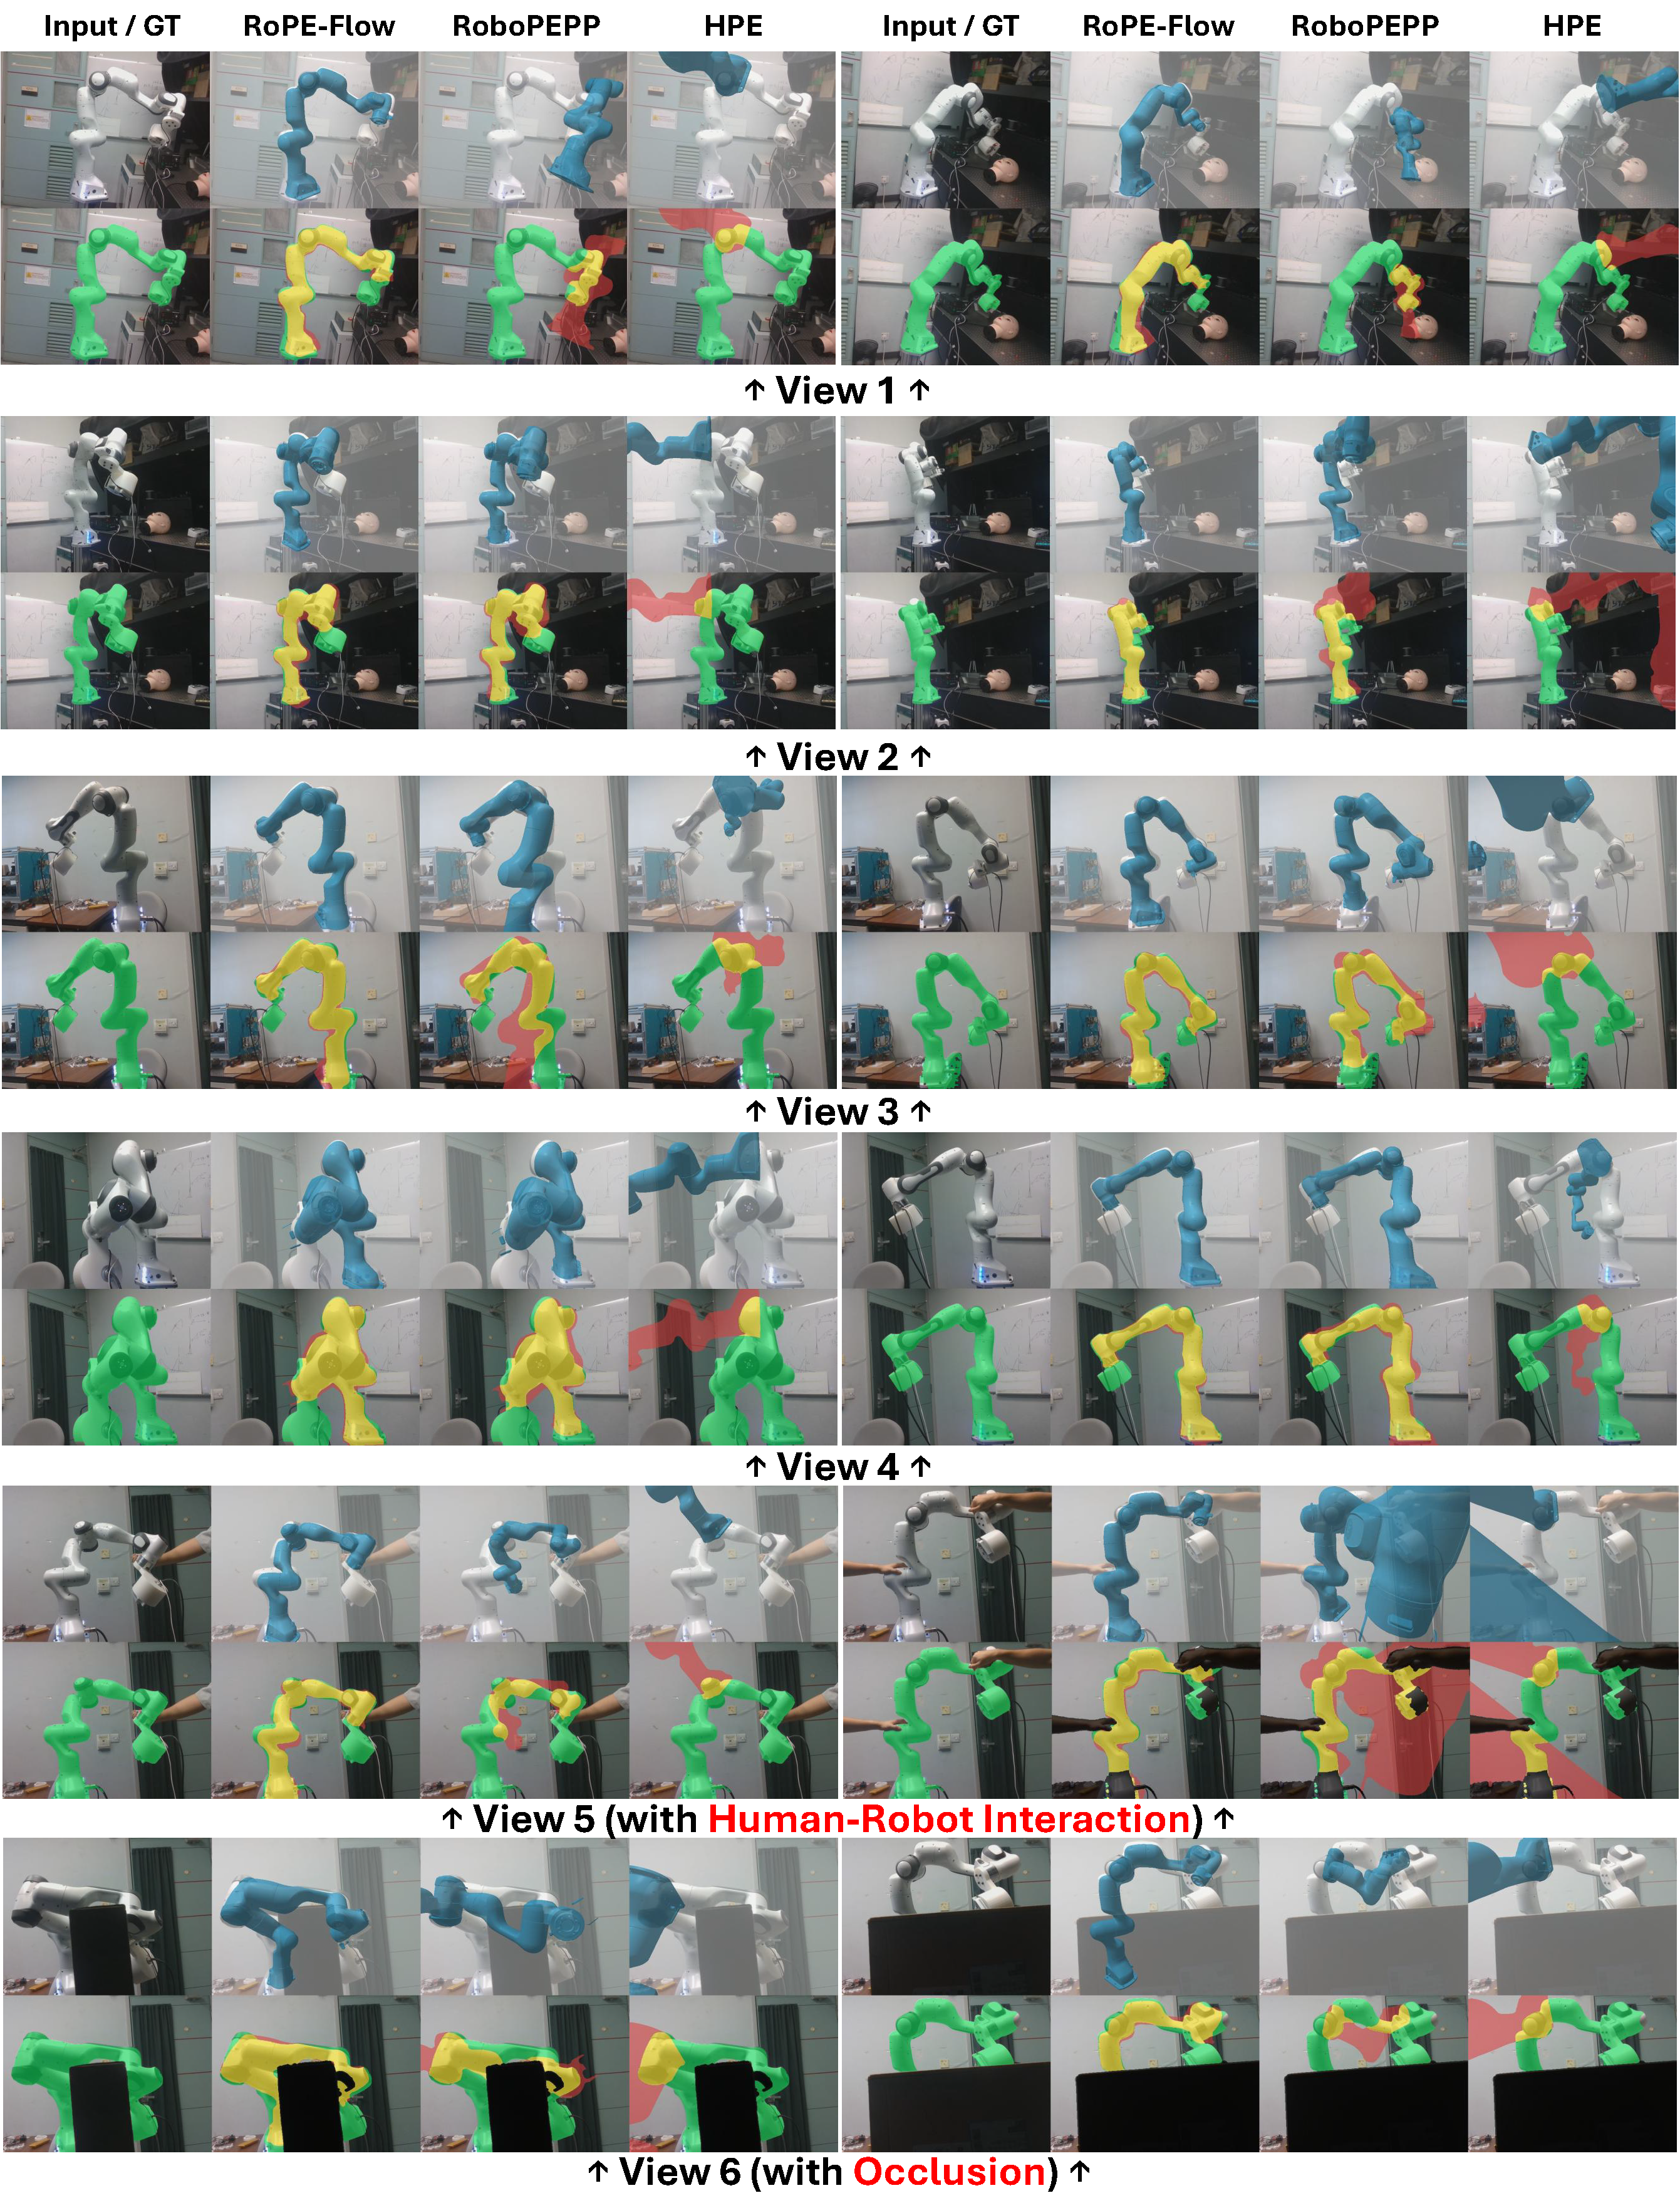
Qualitative Comparison with SOTA Methods
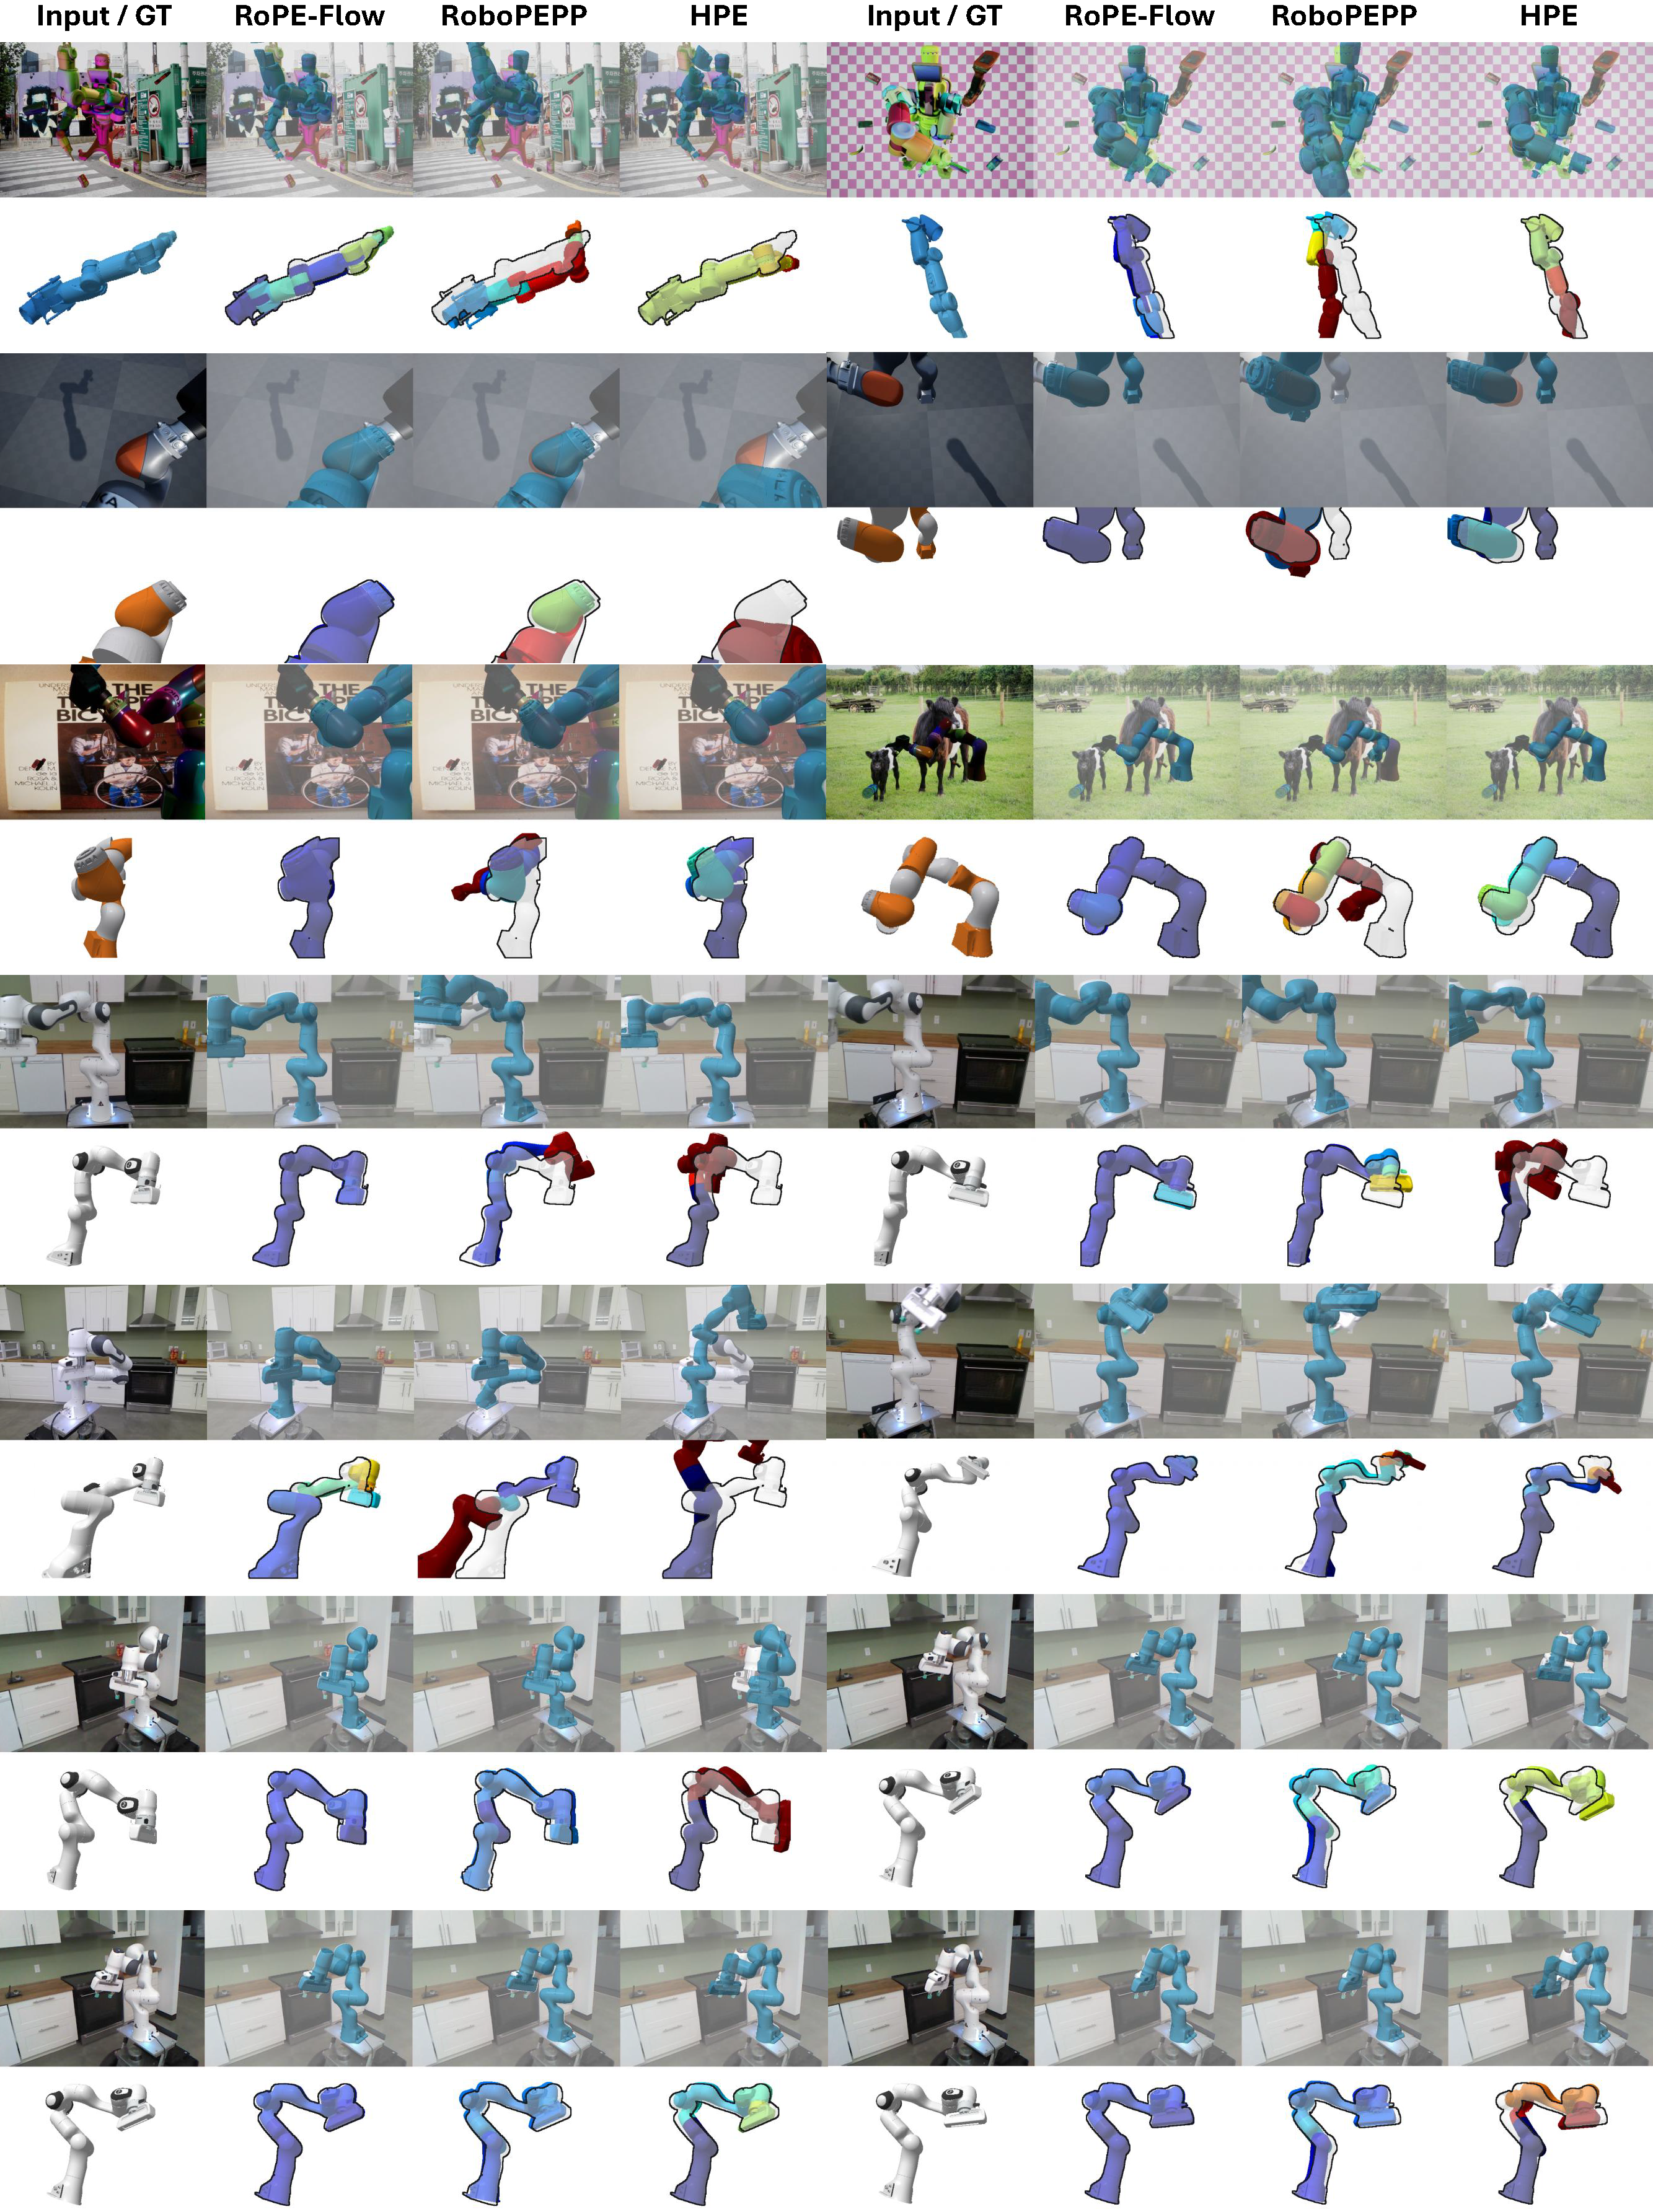
Qualitative Reusults across Cameras and Robots on DREAM dataset.